

TCC: Plataforma Robótica Móvel, Modular e Expansível para Pesquisa
Título Completo: Desenvolvimento de um Robô Móvel Open Source Baseado em ROS 2 para Pesquisa em Robótica Cooperativa
Orientado: Otávio Augusto Rocha da Cruz
Orientador: Prof. Dr. Daniel Costa Ramos
Categoria: Robótica
Data de Conclusão: 18 de fevereiro de 2022
Link: TCC - Repositório UFU Git Hub
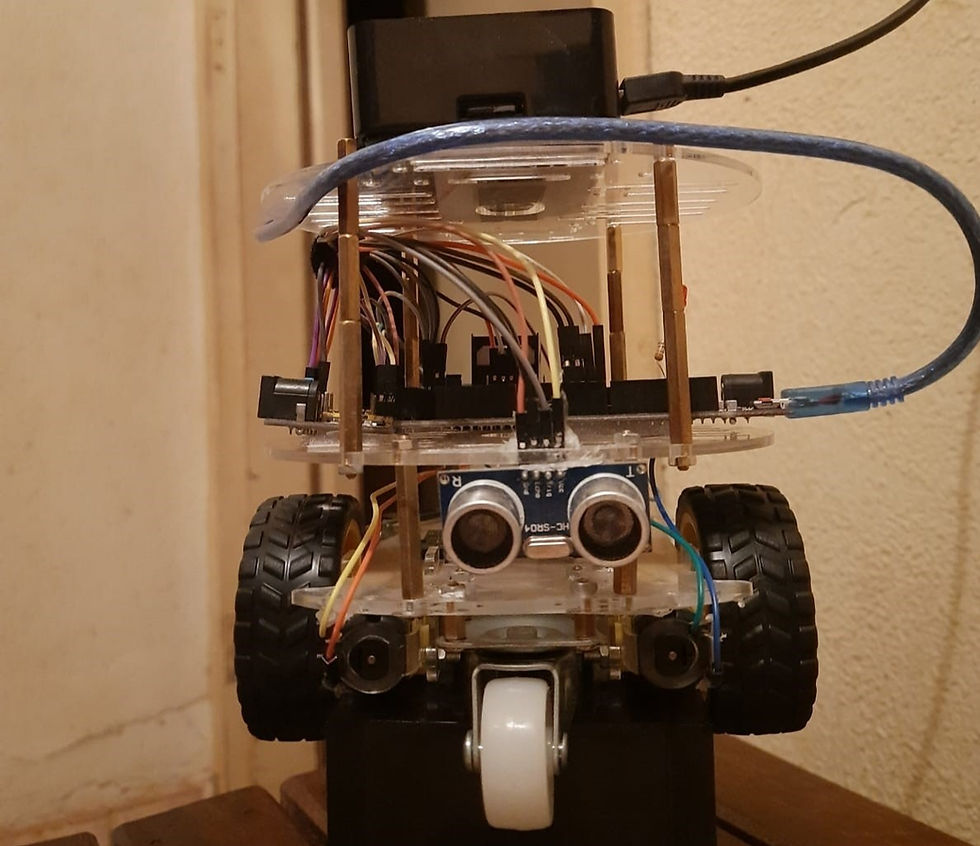
Os robôs para pesquisa podem validar rapidamente vários algoritmos e soluções, porém, em algumas situações, pode ser inviável a montagem de um robô desde o começo e é preferível utilizar plataformas robóticas já prontas.
Devido a realidade mercadológica e financeira do Brasil, as plataformas robóticas profissionais para uso em pesquisa que existem no mercado possuem um custo muito elevado. Por exemplo, o modelo TurtleBot3 Burger custa por volta de R$ 7463,78 em ALIEXPRESS (2021). Ao procurar por “robot ros” no Google Shopping os resultados são robôs que dispõem de um visual robusto e altos preços.
TurtleBot3 Burger

Fonte [1]
Resultados do Google Shopping para: robot ros, em 29 de abril de 2021

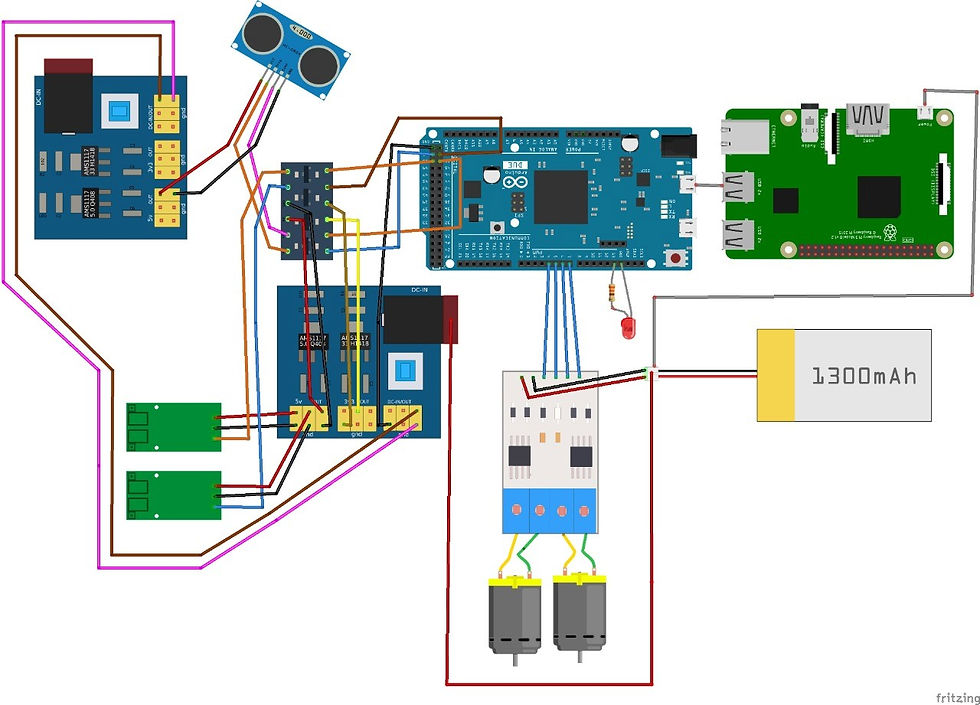
O trabalho apresentado teve como objetivo o desenvolvimento de uma plataforma robótica de baixo custo denominada SciCoBot (Science, Coffee e Robot). Sua arquitetura é básica e utiliza o sistema ROS 2 em conjunto com Arduino e Raspberry. Optou-se pelo uso das placas Arduino e Raspberry em conjunto para que, dessa forma, fosse possível realizar tarefas em paralelo, com isso, a capacidade computacional da plataforma é potencializada, possibilitando aplicações mais complexas.
Esquema de ligação Scicobot
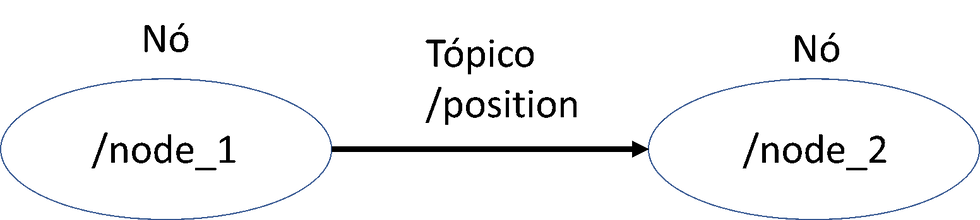
O ROS é um framework de software robótico que fornece um padrão organizado, fácil e relativamente confiável de troca de informação baseado em assinante, mensagem e publicador. Um exemplo simples é quando um nó (node_1) publica uma mensagem em um tópico onde outro nó (node_2) está inscrito, é como se o node_1 estivesse mandando uma mensagem para node_2.
Comunicação entre dois nós
Fonte [2]
Todos os padrões de comunicação foram migrados do ROS 1 para o ROS 2, porém com algumas melhorias. O ROS 2 ainda utiliza o mecanismo de publicação e assinatura (nó, tópico e mensagem), mas com middleware DDS/RTPS, que fornece descoberta não centralizada, serialização e transporte.
A comunicação entre microcontrolador e Raspberry foi feita utilizando a micro-ROS que possibilita a integração entre ROS 2 e placas de microcontroladores.
Por meio de testes, foi possível realizar a comunicação entre o SciCoBot e um Raspberry, mostrando que a plataforma poderá ser eficiente na cooperação entre robôs, um requisito importante em aplicações cooperativas.
Estrutura utilizadas na simulação de sistema multi-robôs. (a) Raspberry. (b) Scicobot.

A estrutura de software é bastante modular, com várias bibliotecas separadas, isso possibilita que o projetista importe apenas as partes necessárias.
O desenvolvimento da plataforma foi todo explicado em um material online disponível em um repositório no GitHub [3], lá também se encontra toda a base de software desenvolvida para o Scicobot. Com isso, outros pesquisadores poderão criar novas versões a partir da estrutura principal.
Referências
[1] ELKILANY, Basma Gh et al. Potential Field Method Parameters Tuning Using Fuzzy Inference System for Adaptive Formation Control of Multi-Mobile Robots. Robotics, 2020, Disponível em: https://doi.org/10.3390/robotics9010010.
[2] MATHWORKS. Get Started with ROS. 2021. Disponível em: https://www.mathworks.com/help/ros/ug/get-started-with-ros.html
[3] GitHub SciCoBotGenericName. Disponível em: https://github.com/SciCoBot.


kèo nhà cái tối qua mình lướt trong lúc nghỉ tay một chút, kiểu muốn xem cho biết thôi chứ cũng không kỳ vọng gì nhiều. Vừa vào là thấy mọi thứ khá gọn, không bị rối mắt như mấy trang hay nhồi chữ. Cái mình thích là menu nằm chỗ dễ nhìn nên mình chuyển qua lại vài mục mà không phải quay lên quay xuống tìm đường. Nội dung cũng được chia thành mấy khối dạng block nhìn ngay hàng thẳng lối, kéo xuống tới đâu biết tới đó, không bị lẫn. Chữ với khoảng cách dòng vừa phải nên đọc nhanh vẫn ổn, nhất là mấy phần thông tin dạng bảng theo cột nhìn khá rõ. Nói…
Bài viết nhẹ nhàng mà thực tế, cảm ơn bạn đã chia sẻ, mình đọc do một người bạn gửi. Dạo này mình cũng hay để ý mấy nền tảng giải trí trực tuyến nên có mở xem thử cách họ sắp giao diện và phân khu nội dung ra sao, chủ yếu nhìn bố cục, menu và bảng hiển thị cho dễ lướt. Mình gom lại vài ghi chú cho tiện xem lại, ai quan tâm thì ghé https://user.linkdata.org/user/Soicauxsmbpro/work